2022 TI 杯 · 江苏省一等奖
双车跟随系统
基于 MSP430F5529 的双车协同跟随系统,结合灰度循迹、超声波测距、蓝牙通信和编码器 PID 速度闭环,以 20 cm 为目标跟随距离,完成跟随、追赶和超车任务。
我的工作
担任三人团队队长,负责 MCU、电源和电机驱动电路设计、PID 软件框架编写、实车参数整定,以及软硬件接口协调与系统集成。
循迹与蓝牙软件由团队协作完成;我的软件工作主要包括 PID 框架、参数整定和整车联调。
- 竞赛
- 2022 年江苏省大学生电子设计竞赛(TI 杯)· C 题
- 平台
- MSP430F5529 · MG310 · TB6612 · LM2596
- 控制目标
- 目标跟随距离 20 cm
- 团队
- 江苏师范大学 · 三人团队 · 队长
系统架构
灰度传感器检测赛道位置,超声波模块测量前车距离,两车通过蓝牙交换信息。主控据此调整运动指令,并通过编码器反馈和 PID 速度环控制电机。
灰度循迹 · 超声波测距
两车蓝牙通信
两车蓝牙通信
MSP430F5529
运动指令 · PID 速度环
运动指令 · PID 速度环
TB6612 → MG310
PWM / 方向 · 电机
PWM / 方向 · 电机
↶ 编码器转速反馈 → 主控速度环
7.4 V → LM2596 → 5 V · 主控板与外围模块供电
电路设计
两个 TB6612 模块驱动四个 MG310 直流减速电机,LM2596 为控制部分提供降压电源。MCU 连接传感器、编码器、电机驱动与串口模块。以下为设计报告中的接口、电源与驱动电路图。
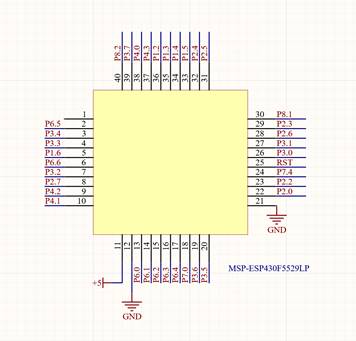
MCU 接口设计
MSP430F5529 开发板接口,连接编码器、PWM、灰度传感器、超声波和蓝牙模块。
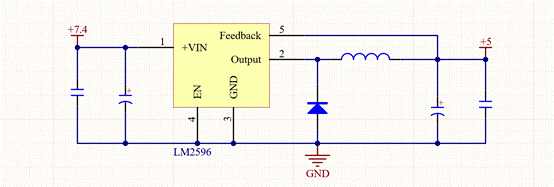
LM2596 降压电路
7.4 V 电池经 LM2596 降压至 5 V,为主控板及外围模块供电。
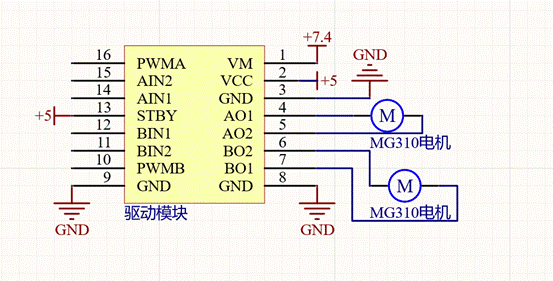
TB6612 电机驱动
TB6612 接收 PWM 与方向信号,驱动 MG310 电机;电机侧供电 7.4 V,逻辑侧供电 5 V。两个驱动模块控制四个电机。
PID 速度控制
编写基于编码器反馈的 PID 速度控制框架,根据目标速度与实测转速的偏差调节 PWM,并通过多轮实车测试整定参数,检查车辆的响应与跟随表现。
目标速度
误差:目标 − 反馈
PID → PWM
TB6612 → MG310
↶ 编码器 → 实际转速 → 负反馈
跟随、追赶与超车
01沿线跟随
根据灰度传感器和超声波测距信息调整行驶方向与速度,以 20 cm 为目标车距跟随前车。
02落后追赶
当尾车落后时,根据距离信息调整行驶速度,追上前车并恢复跟随。
03协同超车
通过两车通信协调超车动作,在联调中检查动作衔接与避碰。
比赛演示
团队获江苏省一等奖。